ai model📚 커리큘럼 학습#37 · 2026. 10. 17.
잡히는 물체부터 못 잡는 물체로, 북경대 2단계 RL 커리큘럼 조작
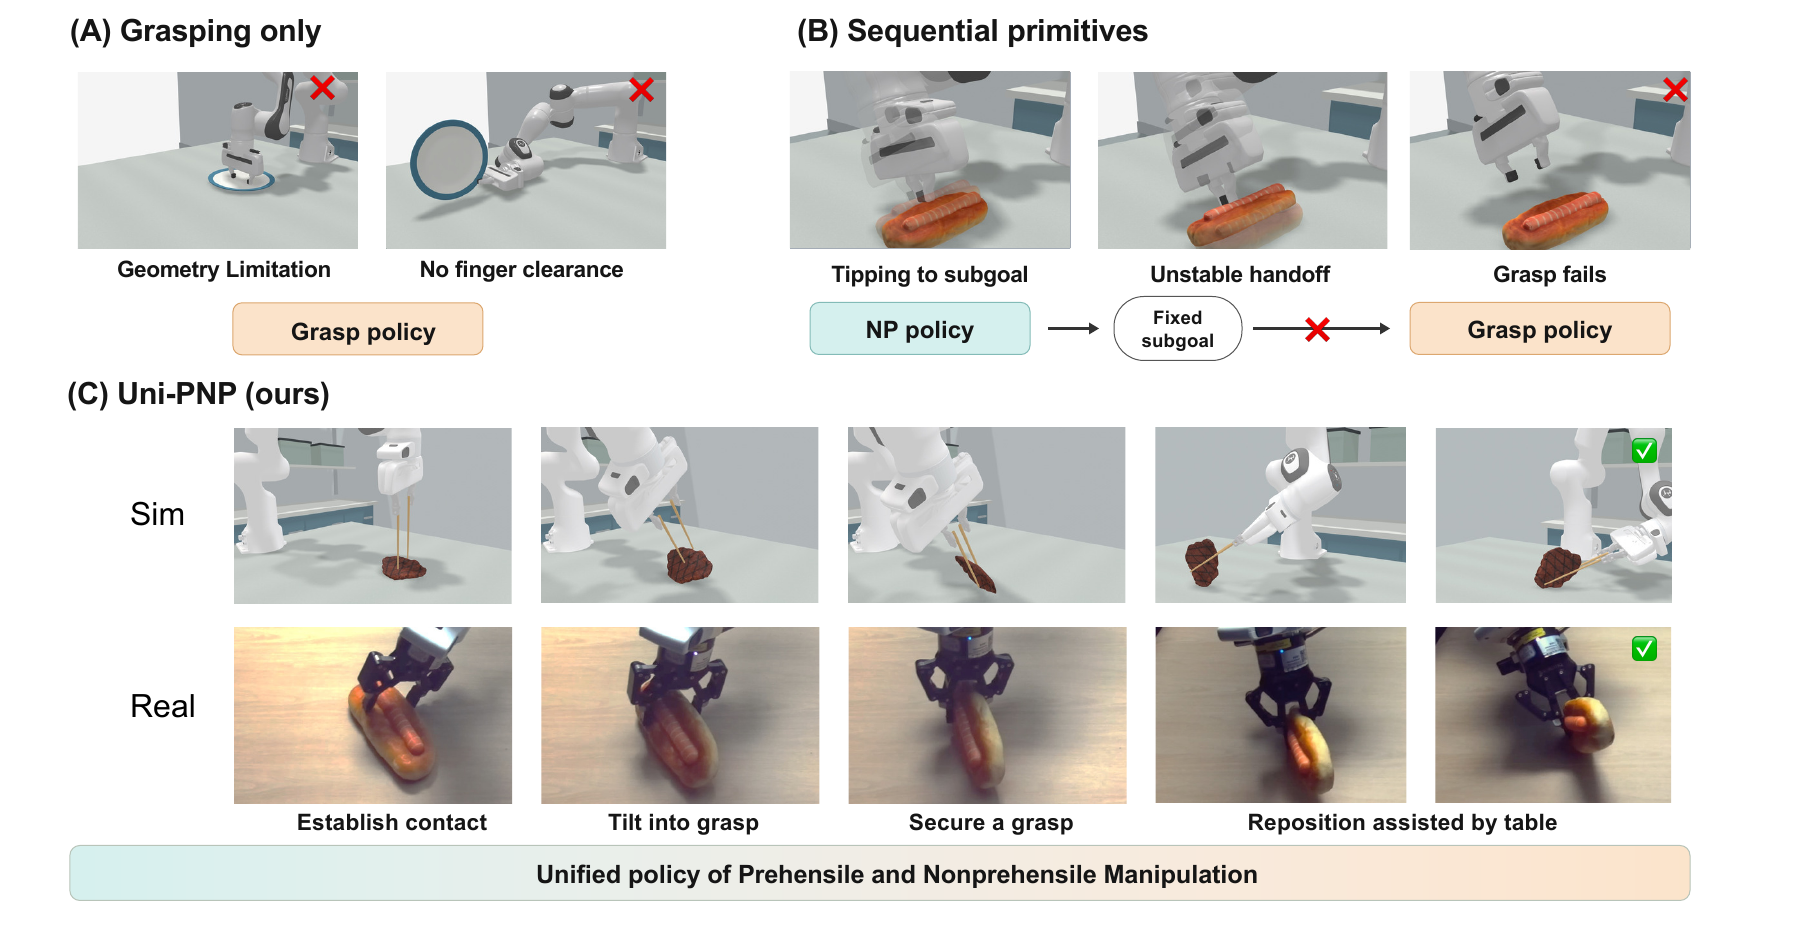
로봇의 잡기(prehensile)와 밀기·넘기기 등 비파지(non-prehensile) 동작은 보통 따로 만들어 이어붙여 협응이 부족했습니다. 북경대·Galbot 연구팀의 Uni-PNP는 접촉에 따른 물체 움직임을 예측하는 기하 인코더 위에서, 잡을 수 있는 물체→잡을 수 없는 물체 순서의 2단계 강화학습 커리큘럼(curriculum)으로 하나의 정책을 학습합니다. 학습 물체 성공률 76.39%, 처음 보는 물체 57.91%로 최강 기준선보다 각각 20.52%포인트, 17.79%포인트 높았습니다.