ai model📚 커리큘럼 학습#22 · 2026. 8. 26.
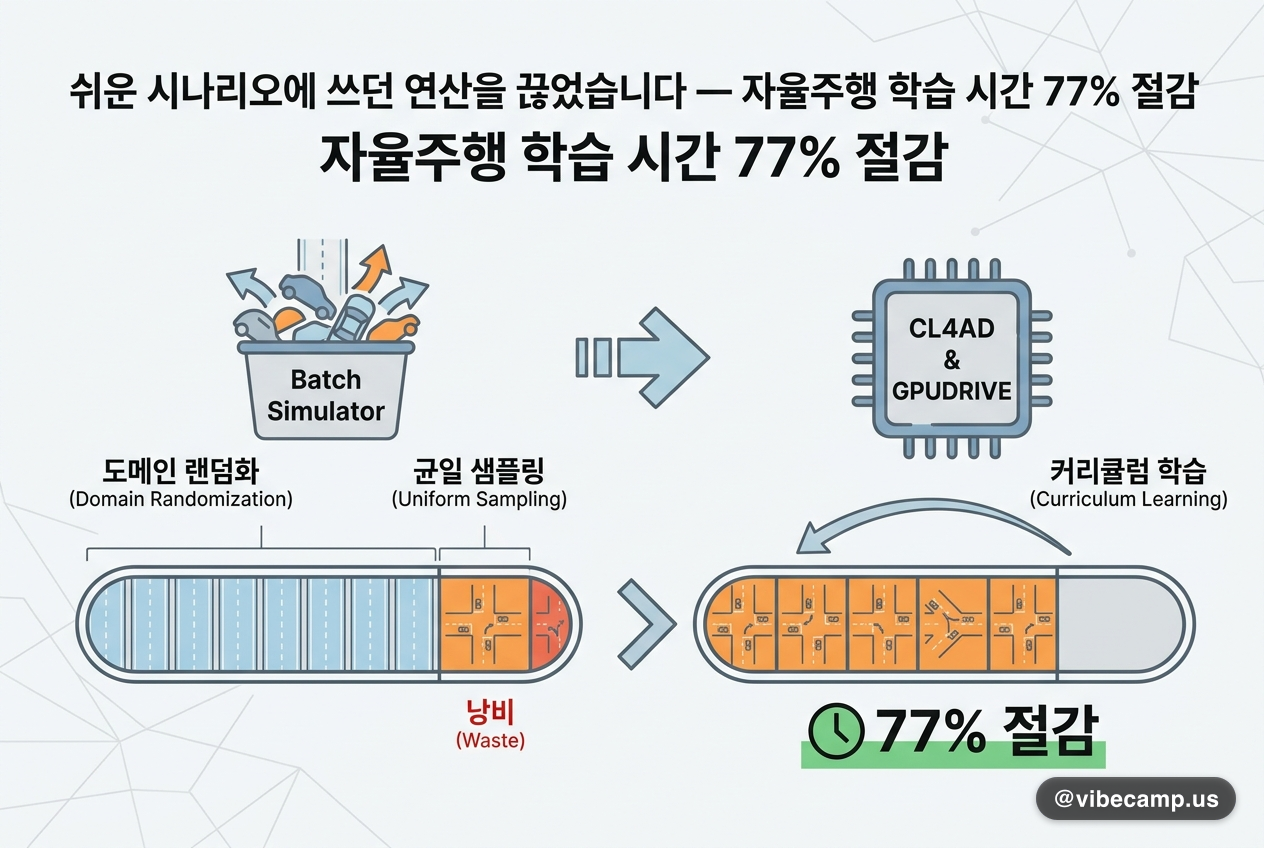
쉬운 시나리오에 쓰던 연산을 끊었습니다 — 자율주행 학습 시간 77% 절감
배치형 시뮬레이터는 수천 개 시나리오와 수십억 상호작용을 며칠 만에 돌릴 만큼 처리량이 커졌지만 샘플 효율은 따라오지 못했습니다. 표준 방식인 도메인 랜덤화가 시나리오를 균일 샘플링하는 탓에, 학습에 거의 기여하지 않는 쉬운 케이스에 막대한 상호작용을 낭비하기 때문입니다. CL4AD는 배치형 자율주행 시뮬레이터 GPUDRIVE에 커리큘럼 학습을 처음 결합한 연구로, 시나리오 선택을 비지도 환경 설계(unsupervised environment design) 문제로 재정의하고 기존 regret 추정에 성공률과 주행 행동의 현실성(realism)을 더한 유틸리티 함수로 커리큘럼을 만듭니다. 커리큘럼 학습은 도메인 랜덤화보다 10억 스텝 먼저 성공률 99%에 도달해 실제 소요 시간(wall-clock)을 77% 절감했고, 연산 자원을 제한한 ablation에서는 샘플 효율이 67% 개선됐습니다. 정적·동적 속성 기반 휴리스틱 커리큘럼도 최대 스케일 1건을 제외하면 전부 상회했으며, 구현체 CLForAD를 GPUDRIVE에 공개했습니다.